ADVENT
適用分野

一台の装置に、数百のモデルパック

モデルパックはソフトウェアであり、特定の現場で装置が答えるべき問いそのものです。新しい分野への展開に必要なのは、装置の再開発ではなく、現場でのデータ収集とパックの学習です。現在6つの分野で現場導入または研究を進めており、パックの数が増えてもハードウェアのコストは増えません。
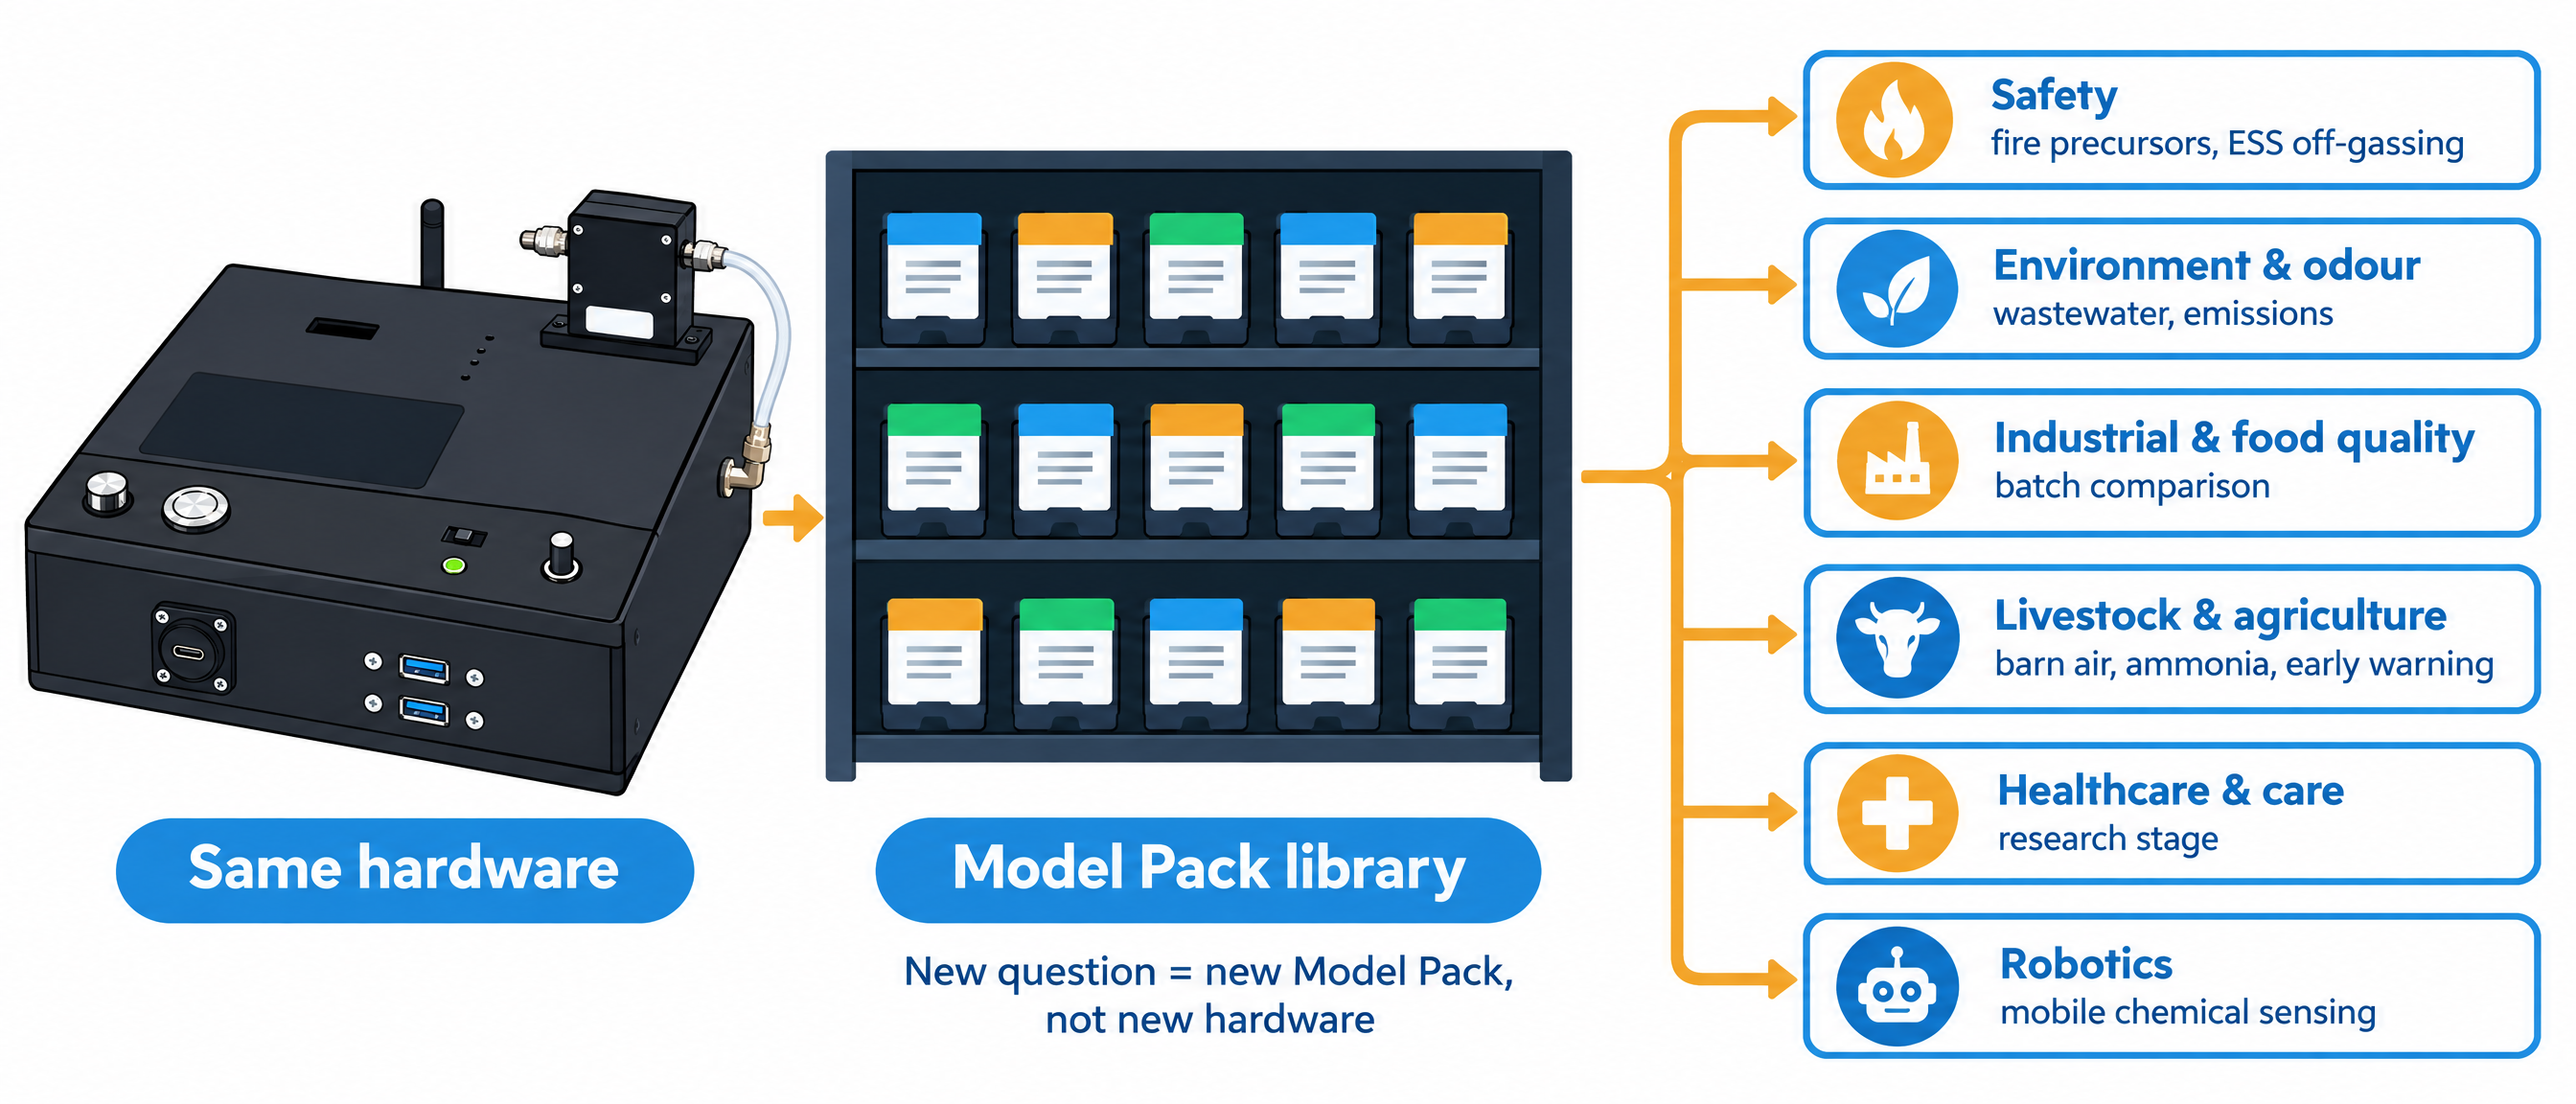
一台の装置で複数のモデルパックが動作する様子を示す図
Pack 01 · 安全

煙が出る前に、火災の兆しを捉える

過熱したケーブル、ガスを放出するバッテリー、くすぶるラック。異常は煙や熱よりも先に化学的な変化として現れます。問われるのは、溶剤の蒸気に誤報を出すことなく、装置がいち早くその兆しを捉えられるかどうかです。
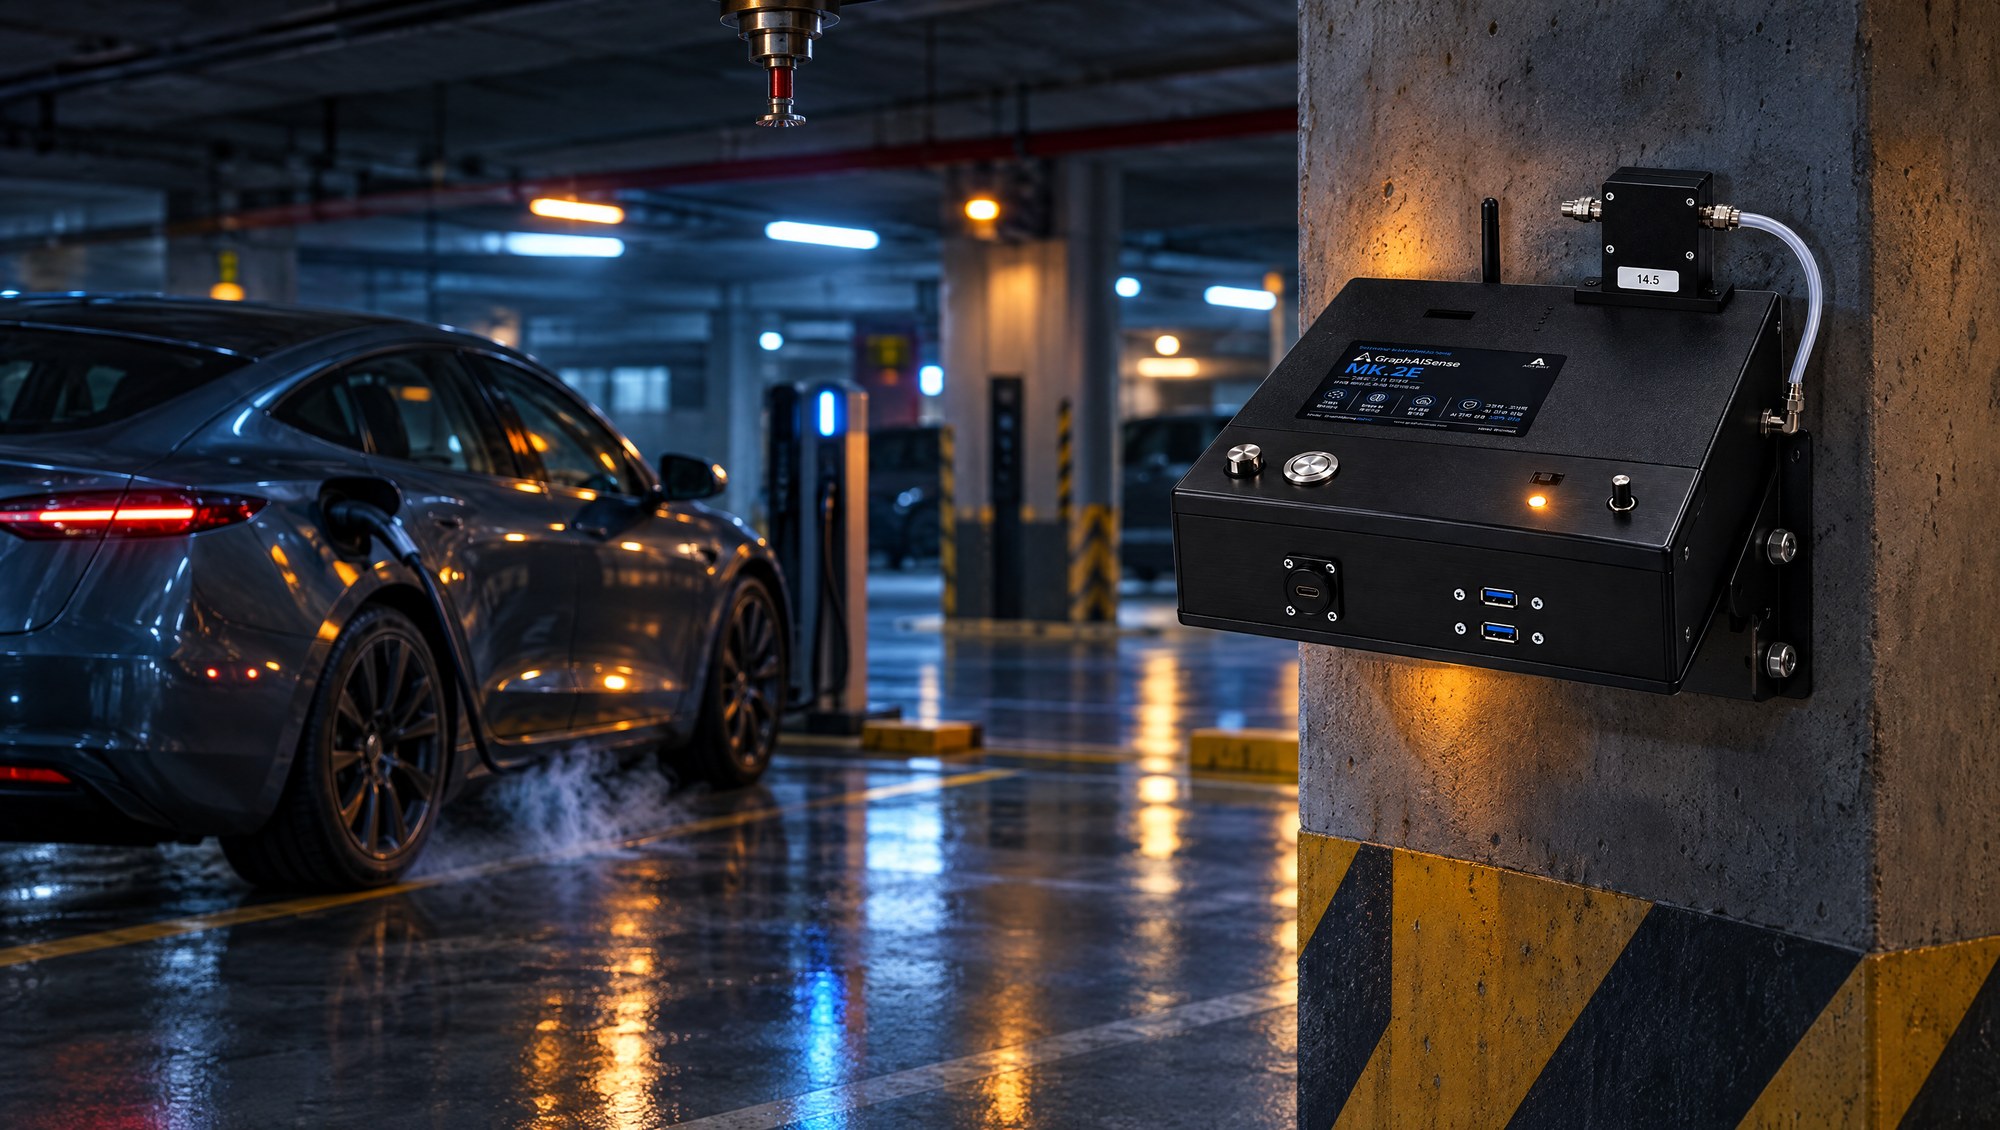
受変電設備室とバッテリー貯蔵設備を監視する電子ノーズのイメージ図
監視対象
電気火災の前兆、ケーブル被覆のくすぶり、リチウムバッテリー・ESSのオフガス、EV充電スペース
設置場所
受変電設備室、ケーブルトレイ、ESSエンクロージャー、データセンターのラック、地下駐車場、リサイクル・廃棄物処理施設
段階
3種のバックグラウンド化学物質に対する自社検証済み · 京畿道の現場実証でオンデバイス火災検知 · 自動消火設備との連携を実証中
適用範囲
補完的な監視チャネルです。法定の消防設備やバッテリーマネジメントシステムに代わるものではありません。
Pack 02 · 環境・におい

においの苦情を、測定データへ

苦情は言葉による描写として寄せられます。Mk.2Eはそれをデータに変えます。どのクラスのにおいが、どこから、いつ発生したのかを、事後のパネル評価ではなく連続的に把握します。
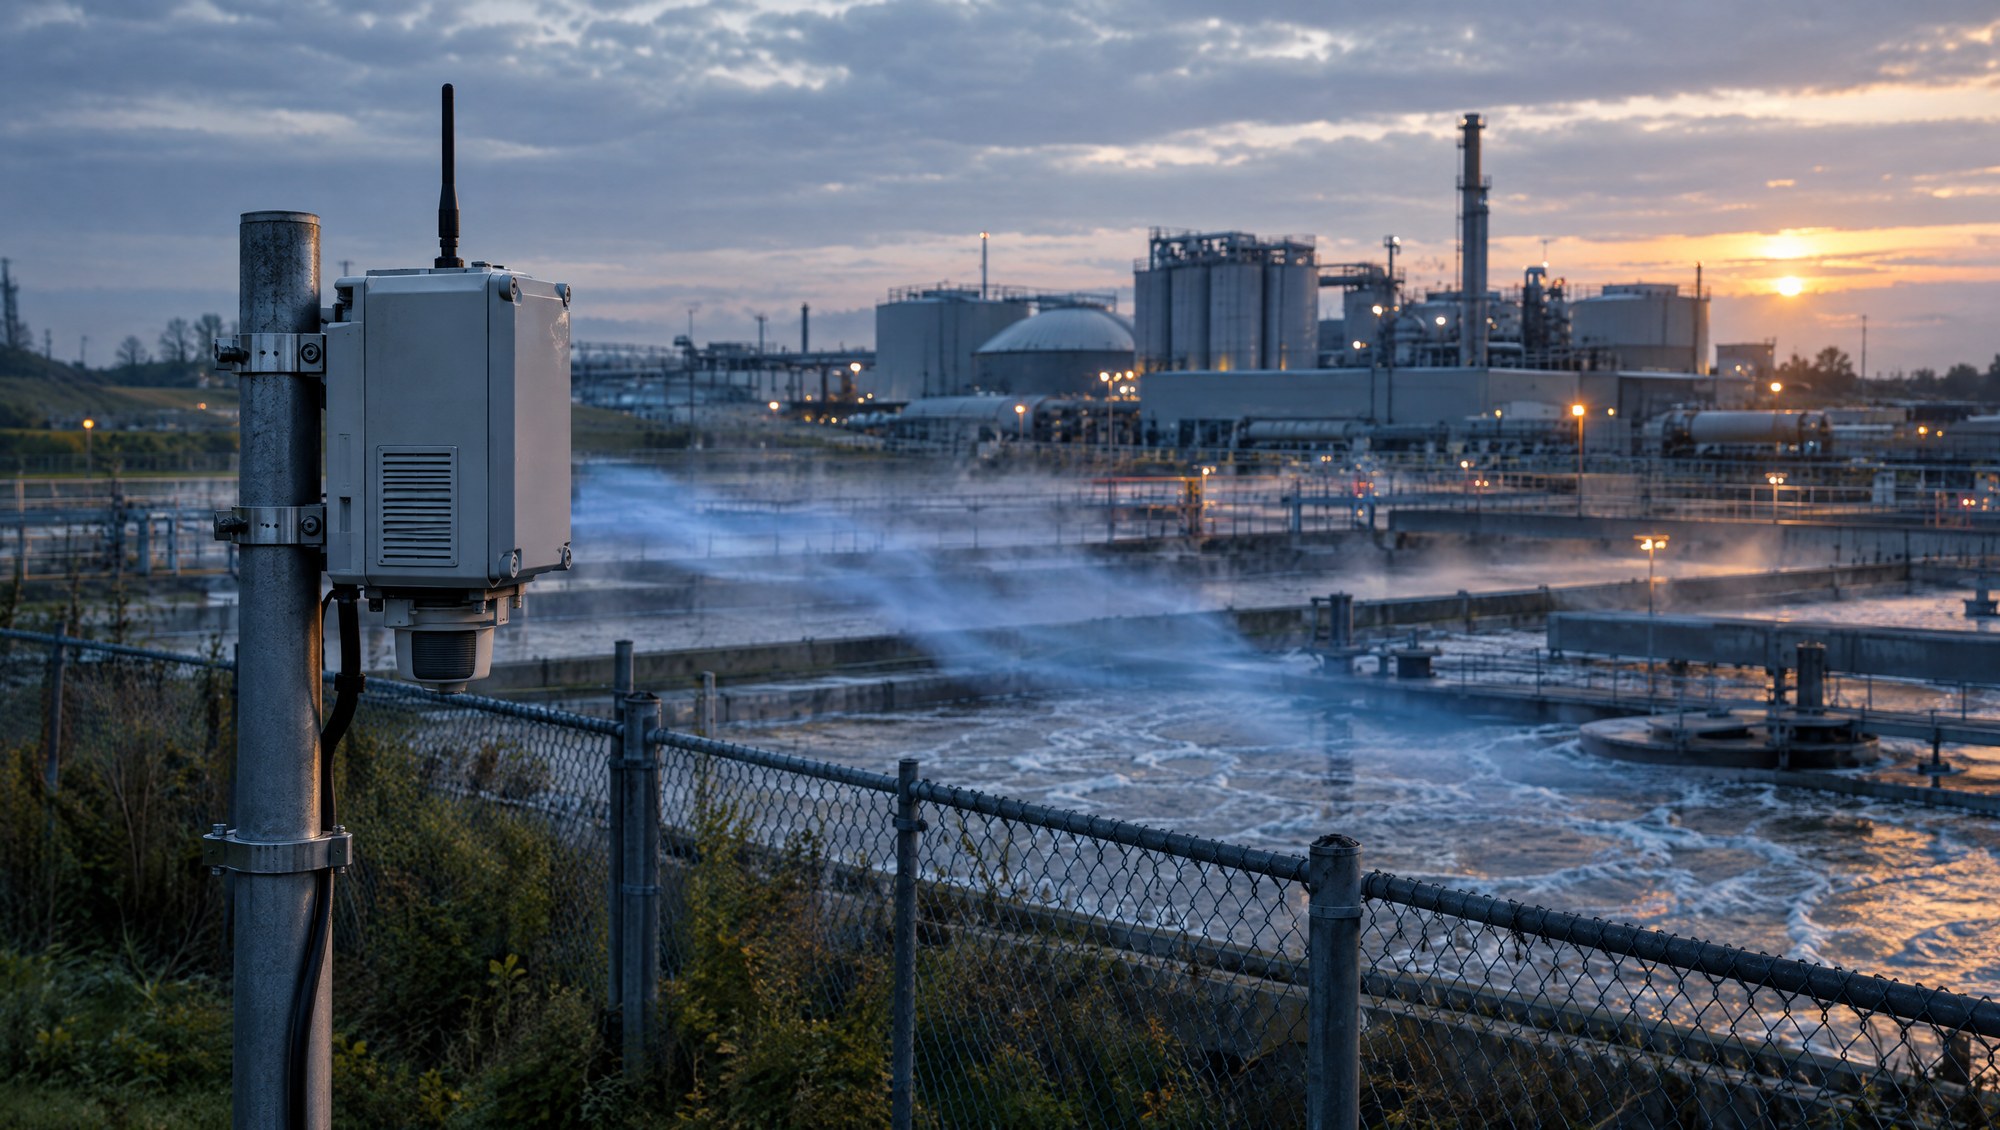
排水処理施設と住宅地境界でのにおいモニタリングのイメージ図
監視対象
化学・排水・下水のにおいクラス、産業団地や住宅地周辺の排出・苦情モニタリング
設置場所
排水・下水処理施設、産業団地の境界、埋立地・焼却施設、マンホール
段階
ブラインドでのクラス分離を検証済み · 韓国環境公団と住宅地のにおい発生源追跡を実施(2025年10月)
適用範囲
法定の測定機器ではありません。法定測定を補完するものであり、代替するものではありません。
Pack 03 · 産業・食品品質

今日のロットは、顧客が承認したロットと同じか

官能評価パネルは時間とコストがかかり、評価者によるばらつきもあります。においの指紋なら、誰かの先月の記憶ではなく、基準サンプルと今日のロットを比較できます。
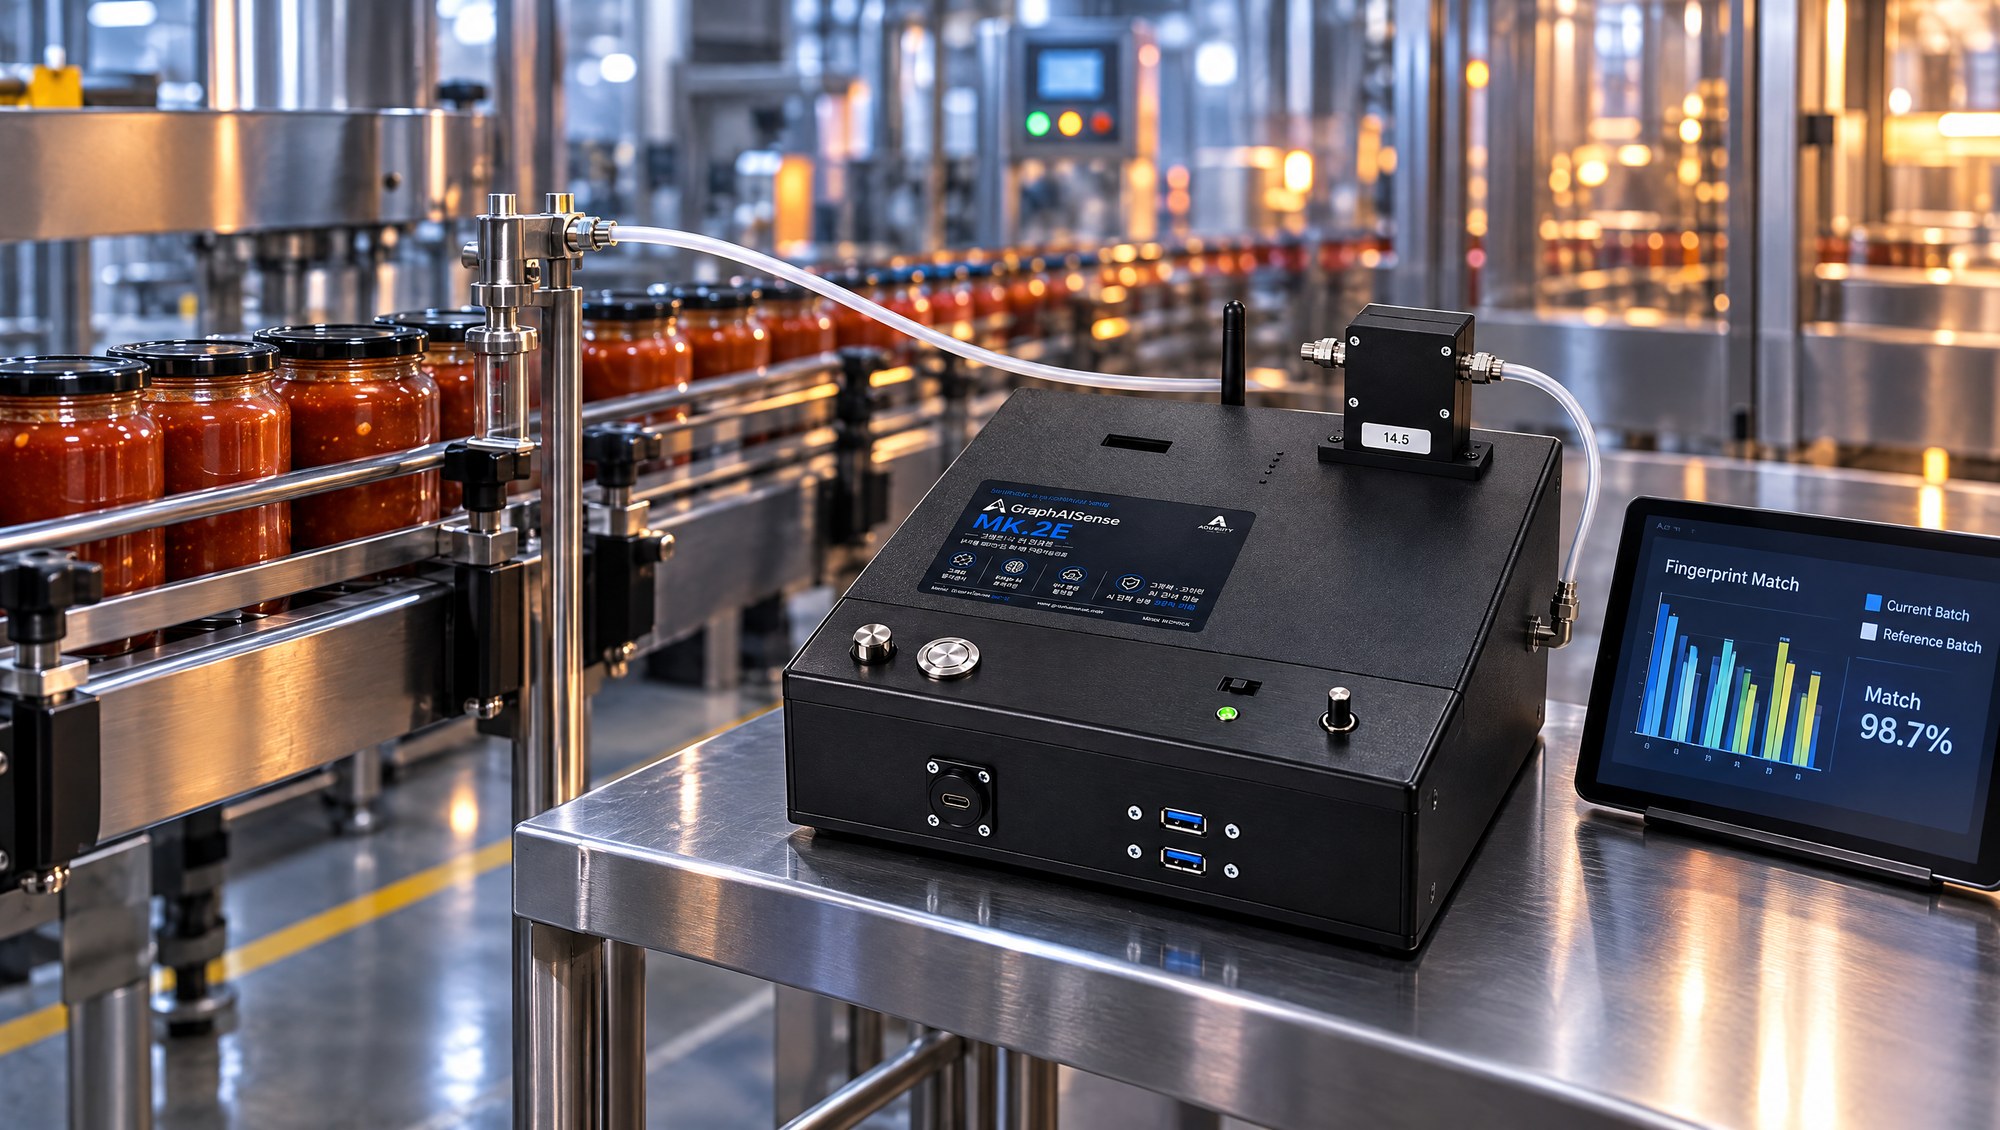
食品・飲料ラインでのロット比較のイメージ図
監視対象
ロット間比較、プロセスのドリフト、ライン上での原材料・最終製品の確認
設置場所
食品・飲料ライン、発酵工程、香料・化学プロセス
段階
産業・食品加工事業者と協議・試験を実施中
適用範囲
検知対象は、パックの学習前にライン上でデータを収集して確定します。
Pack 04 · 畜産・農業

畜舎の空気を読み解く

アンモニアやにおいの負荷は、家畜の健康、作業者の安全、そして近隣住民に影響します。同じ装置で、夜間の管理が難しい畜舎の火災前兆も監視できます。
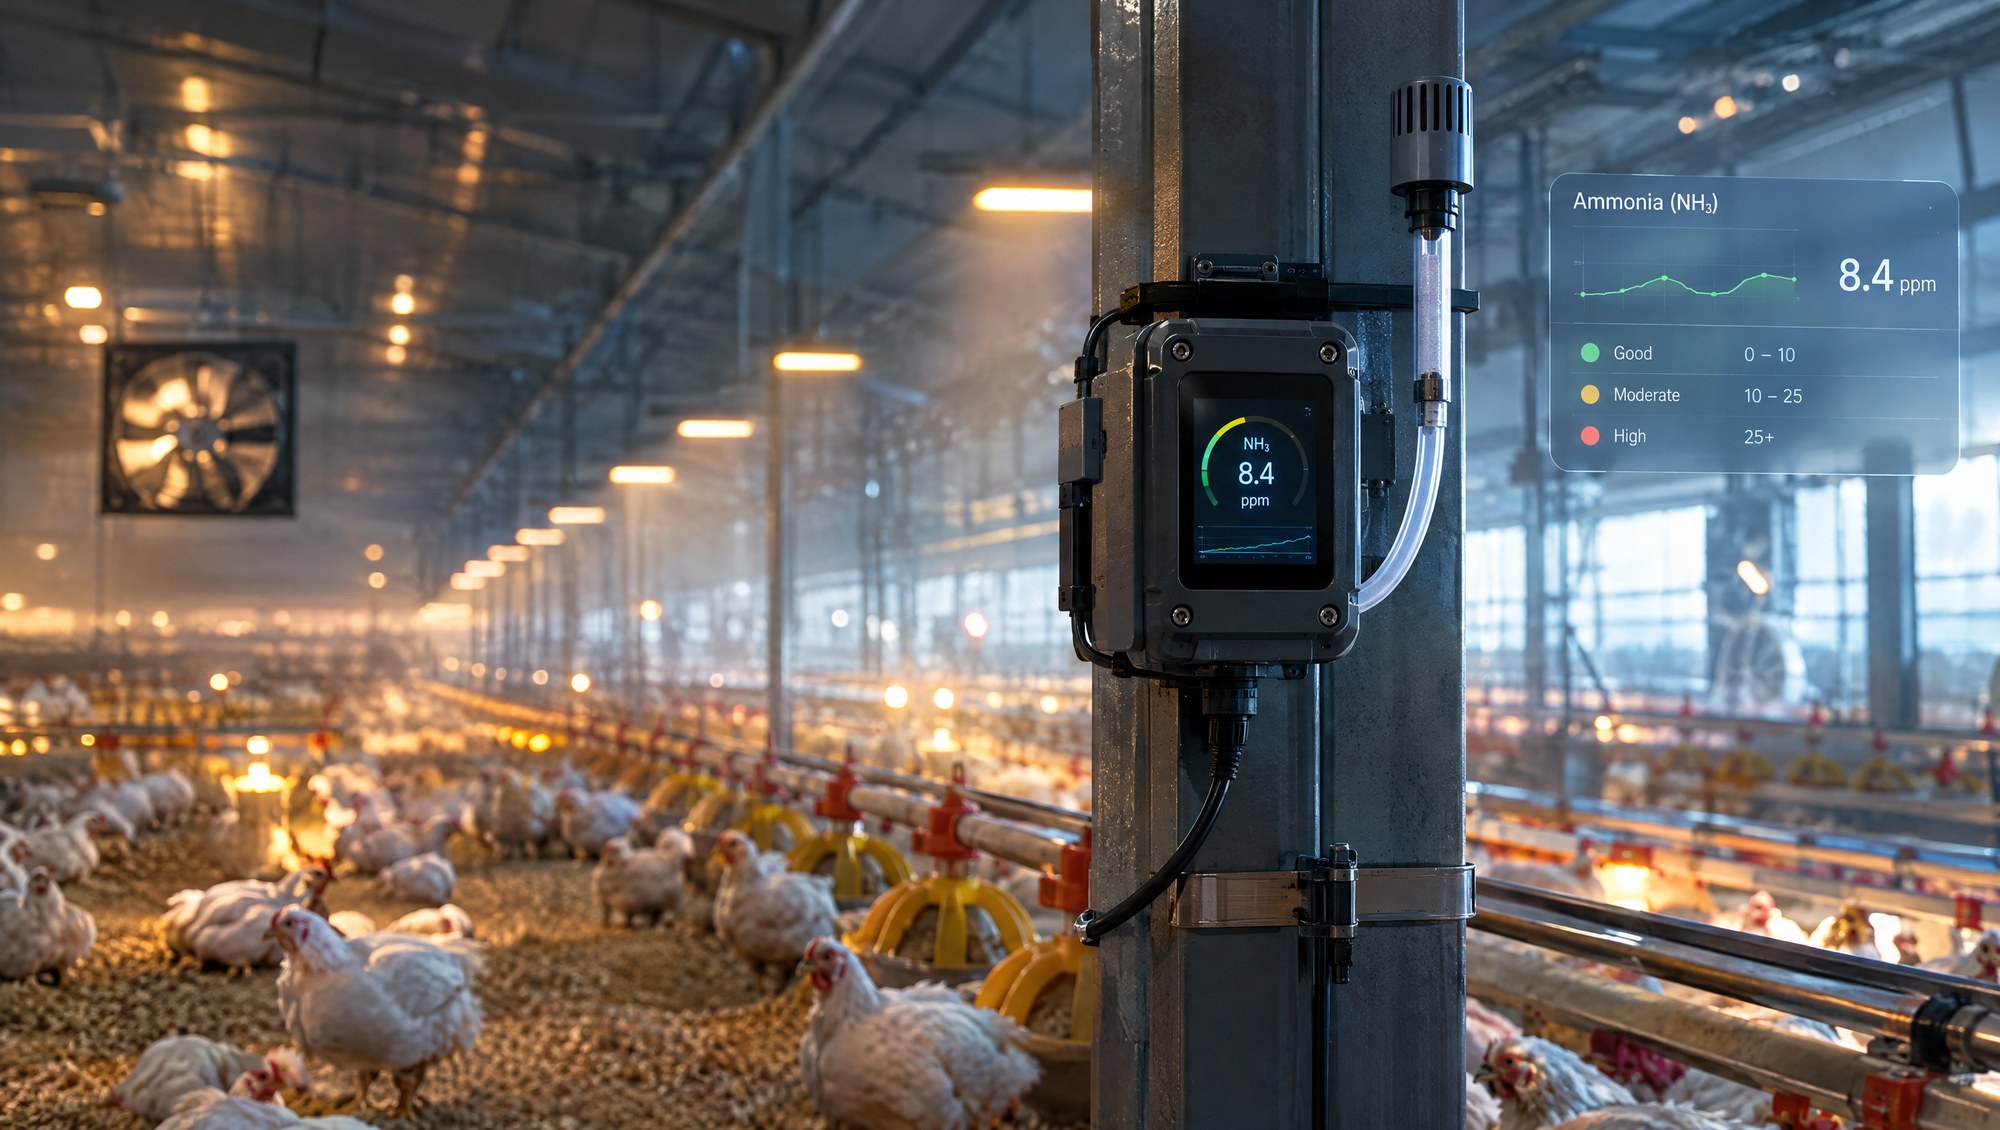
畜舎内の空気モニタリングのイメージ図
監視対象
アンモニア・硫化水素の負荷、においの排出、初期の火災前兆、畜舎内の異常の早期兆候
設置場所
養鶏場・養豚場、ふん尿処理施設、保管施設
段階
畜産・農業分野の協力先と提案およびパイロット設計を推進中
適用範囲
獣医学的な診断ではありません。信号は現場での管理判断を支援するものです。
Pack 05 · ヘルスケア・介護

研究課題として、誠実に向き合う

においのシグネチャーは、スクリーニングやケアの現場で役立つ情報を含んでいるのか。私たちはこの問いを、根拠のない主張をすることなく慎重に研究しています。
ケア環境におけるにおいシグネチャー研究のイメージ図
研究内容
スクリーニングおよびケア環境に向けたにおいシグネチャーの研究(介護施設におけるにおいモニタリングを含む)
段階
研究段階
適用範囲
GraphAISenseは医療機器ではなく、診断に関する効能をうたうものではありません。
研究段階 — 診断用製品ではありません
Pack 06 · ロボティクス・自律システム

巡回ロボットに、嗅覚を

モバイルプラットフォームは見ることも聞くこともできますが、漏洩、流出、燃えるケーブルを化学的に見分けることはできません。電子ノーズモジュールが、その場所を化学的に感じ取る力を与えます。
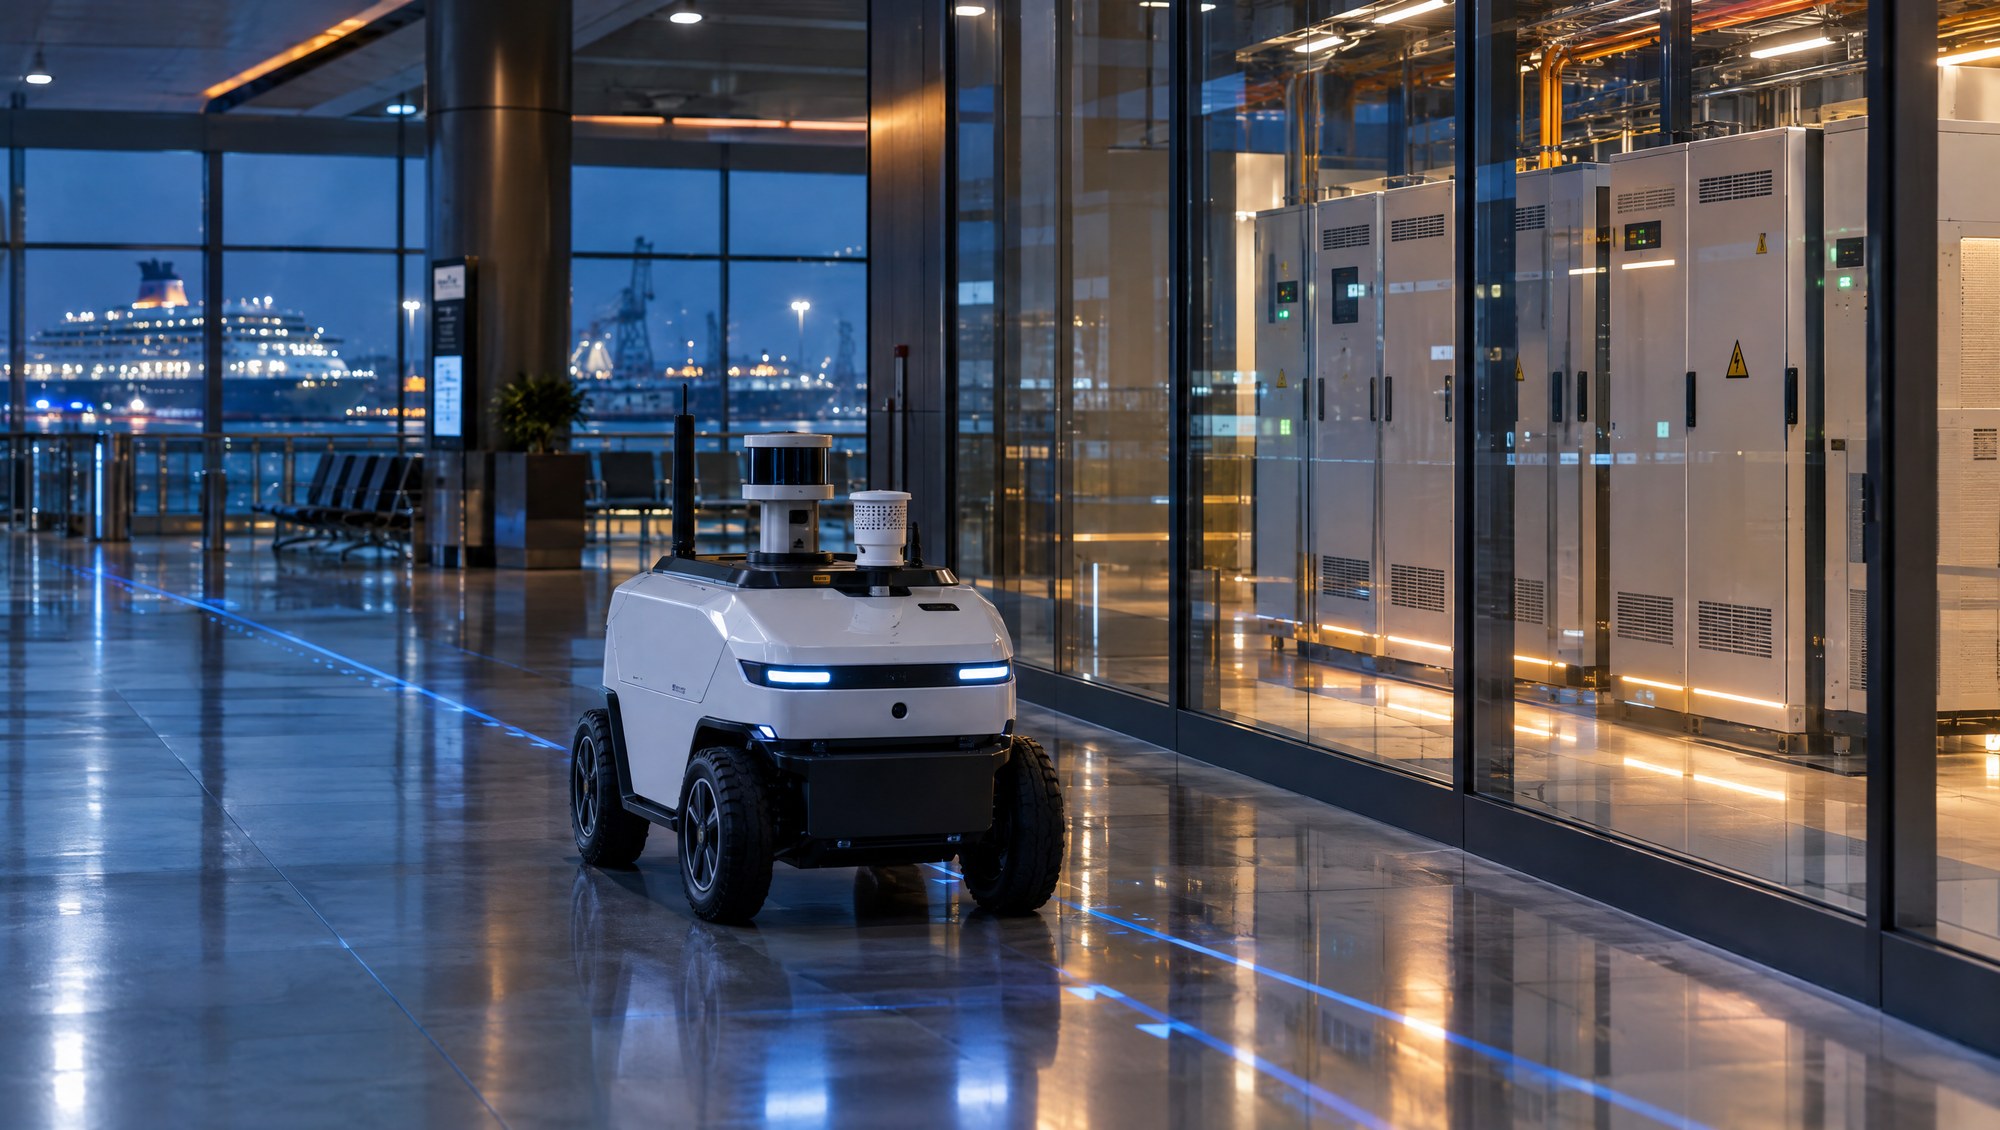
電子ノーズモジュールを搭載した巡回ロボットのイメージ図
付加価値
モバイル・自律プラットフォームでの化学物質検知と物質識別により、固定設置型では見落とす死角をカバー
オンデバイスである意味
認識はモジュール上で1秒未満に完結するため、ロボットはネットワークを待たずに行動できます
段階
仁川港旅客ターミナルでSEO Roboticsの巡回ロボットに電子ノーズを搭載 · 現代自動車 MobEDで韓国消防庁との協力試験
適用範囲
統合の詳細はプラットフォームごとに個別に定めます。ロボットとのデータ連携はMQTTで行います。
7つ目のパック

ご要望がこの一覧になくても、それはハードウェアではなくデータの課題です

新しい分野に必要なのは、既知の条件下での測定、実際の事象に基づくラベル付け、そしてパックの学習です。何を検知したいのか、何と見分ける必要があるのか、その答えでどのような判断を下したいのかをお聞かせください。パンフレットからではなく、化学から始めたいと考えています。